GEN-1.5 de Generalist aprende tareas físicas con una sola demostración
Enseñar una tarea nueva a un robot suele exigir recopilar ejemplos, preparar datos y volver a entrenar el modelo. Generalist AI quiere acortar ese proceso de días o semanas a unos segundos con GEN-1.5, un modelo fundacional de robótica capaz de observar una demostración breve e intentar reproducirla inmediatamente.
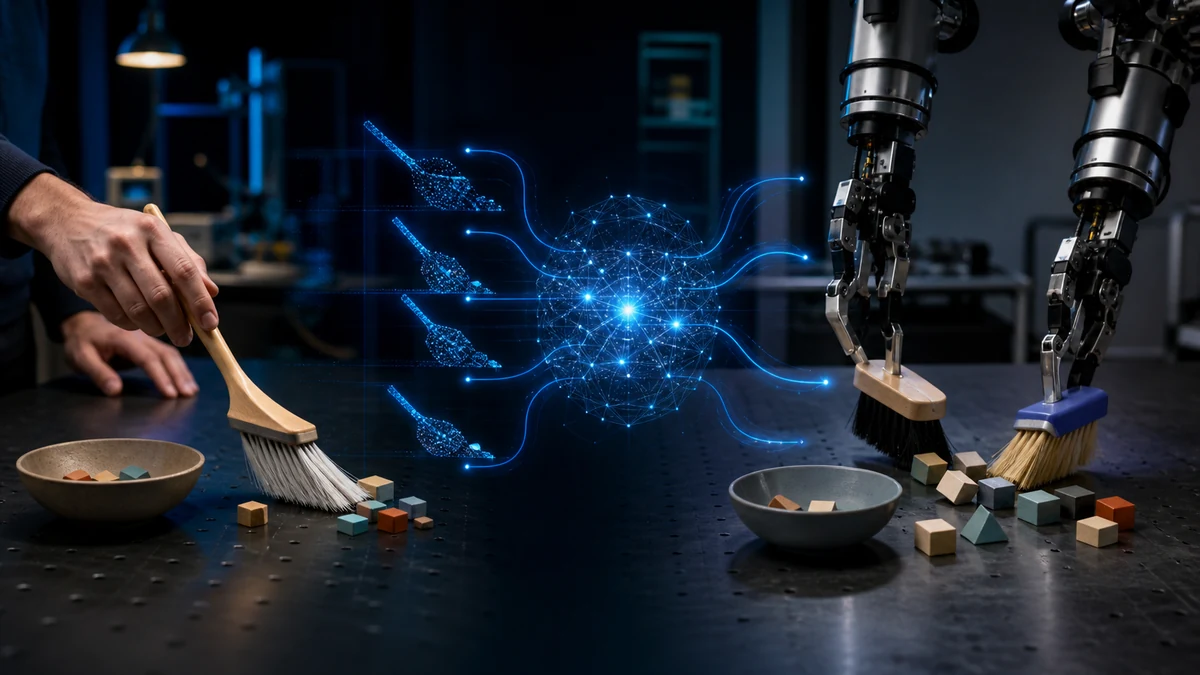
La compañía denomina a esta capacidad physical prompting o “prompt físico”. La idea recuerda al aprendizaje en contexto de los grandes modelos de lenguaje: en lugar de explicar una tarea con un texto, una persona o el propio robot muestra el movimiento. GEN-1.5 utiliza esa secuencia como contexto, sin ajuste fino y sin modificar sus parámetros.
GEN-1.5 es el cerebro, no un robot concreto
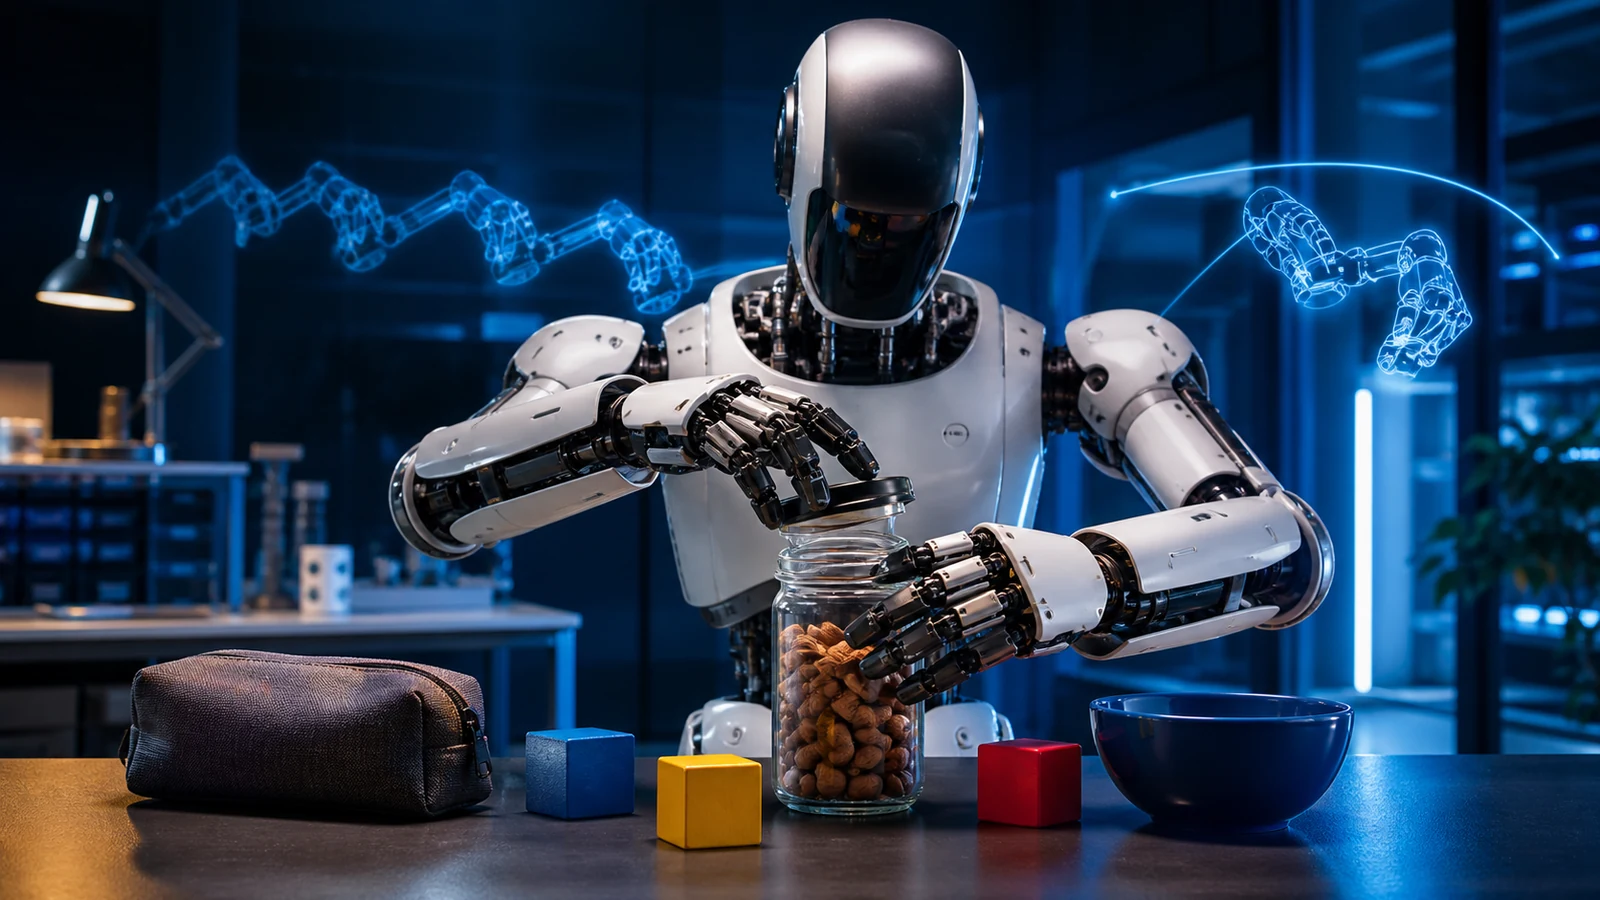
Aunque resulte cómodo hablar del “robot GEN-1.5”, en realidad se trata de un modelo de control para sistemas robóticos. Recibe vídeo, lenguaje, lecturas de sensores e información propioceptiva sobre la posición del cuerpo, y genera órdenes de movimiento a una frecuencia de 100 Hz. Eso le permite controlar acciones finas y reaccionar continuamente mientras manipula objetos.
Según el anuncio técnico de Generalist AI, su ventana de contexto físico alcanza 30 segundos. Una demostración de entre 3 y 12 segundos puede introducirse en ella como ejemplo. El modelo observa qué ocurrió, relaciona la percepción con los movimientos y genera una trayectoria nueva para intentar alcanzar el mismo objetivo.
Un 59% de éxito con una sola demostración
Generalist evaluó el sistema en diez tareas de manipulación, entre ellas abrir un tarro, bajar la cremallera de un estuche y extraer dinero de una cartera. Con una única demostración y cero pasos de gradiente, GEN-1.5 obtuvo una tasa media de éxito del 59%, con una variación aproximada de diez puntos.
El porcentaje es modesto si se piensa en un producto doméstico que debe funcionar siempre, pero resulta significativo para una tarea desconocida que el sistema acaba de ver una vez. Los modelos robóticos anteriores podían necesitar decenas de miles de actualizaciones para adaptarse. Aquí, la primera tentativa sucede sin entrenamiento adicional.
Cuando Generalist sí aplicó diez pasos de gradiente sobre cinco minutos de datos, el éxito medio aumentó al 83%, con una variación de nueve puntos. La empresa afirma que esos diez pasos modificaron los pesos menos de un 0,15%. Es decir, la adaptación fue pequeña, aunque ya no puede describirse como aprendizaje puramente dentro del contexto.
Las dos vías podrían ser complementarias. El prompt físico resulta apropiado para probar una tarea ocasional o enseñar rápidamente una variante, porque no altera el modelo. El ajuste de unos pocos pasos tendría más sentido cuando la habilidad vaya a repetirse y necesite mayor estabilidad. En un almacén, por ejemplo, un operario podría mostrar primero cómo manipular un paquete nuevo y recopilar después varios minutos de ejecuciones para consolidar el comportamiento antes de utilizarlo de forma continua.
Aprender mirando manos humanas y simulaciones
Las demostraciones no tienen que proceder siempre del mismo robot. Pueden grabarse con pinzas manejadas por una persona, obtenerse de una ejecución robótica anterior o, en algunos casos, mostrarse directamente con manos humanas delante de las cámaras. El sistema logra trasladar la intención entre cuerpos distintos, aunque las articulaciones y la forma de agarrar no coincidan.
GEN-1.5 también puede recibir una demostración creada en un simulador y reproducirla en una máquina real, pese a que Generalist asegura que su preentrenamiento no incluía datos simulados. Además, es capaz de combinar dos ejemplos independientes para formar una tarea más larga. Puede unir, por ejemplo, la acción de abrir un estuche con la de retirar un objeto de su interior y resolver por sí mismo las transiciones.
Por qué ha aparecido esta capacidad
Generalist sostiene que no diseñó una arquitectura especial de metaaprendizaje para conseguirlo. La capacidad habría surgido tras más de ocho meses de preentrenamiento con secuencias continuas de experiencia física en hogares, almacenes, fábricas y otros entornos. El modelo parece haber absorbido suficientes regularidades sobre objetos, contacto y movimiento como para interpretar unos segundos nuevos de experiencia.
La explicación todavía es una hipótesis. Las trayectorias de observaciones y acciones quizá compartan patrones con el lenguaje que favorecen el aprendizaje en contexto, o el modelo puede reconocer ciclos físicos y prolongarlos. La cobertura técnica en español de Guslok destaca precisamente que esta habilidad no fue programada de forma explícita y que Generalist aún no ofrece una explicación definitiva.
No es todavía aprendizaje continuo
El prompt físico no cambia los pesos del modelo, así que la habilidad observada no queda necesariamente incorporada para siempre. Cuando desaparece la demostración de la ventana de contexto, GEN-1.5 no ha “aprendido” en el sentido permanente. Tampoco acumula nuevas destrezas indefinidamente ni resuelve por sí solo el problema del olvido catastrófico.
Las pruebas se concentran además en acciones simples y de corta duración. Un 59% implica que cuatro de cada diez intentos fallan, algo incompatible con muchas fábricas, hogares o entornos sanitarios. La propia compañía reconoce que el comportamiento en contexto es más frágil que el obtenido mediante ajuste.
De programar cada gesto a enseñar con ejemplos
Aun con esos límites, el cambio de interfaz es profundo. Si un operario pudiera enseñar una tarea mostrándola una vez, adaptar robots dejaría de depender tanto de programación especializada. Una empresa podría reutilizar la misma máquina para preparar paquetes, ordenar objetos o manejar herramientas con demostraciones breves, y después reforzar solo las tareas que exijan fiabilidad.
GEN-1.5 no inaugura todavía robots que aprenden todo como una persona. Sí muestra algo más concreto y quizá más útil: el preentrenamiento físico empieza a producir modelos con conocimientos generales suficientes para que unos segundos de experiencia tengan valor. Pasar de enseñar cada tarea desde cero a indicarla mediante un ejemplo podría ser uno de los avances que acerquen la robótica generalista al trabajo cotidiano.